27・1・1 ライダー(LIDAR)方程式
レーダー(RADAR:radio detection and Ranging)は,英名のごとく電波によって遠くの物体を検知し,その物体までの距離を計測するリモートセンシング(遠隔計測)技術である.レーダーで用いられる電波は概して3 mm~3 m(周波数にして0.1 MHz~100GHz)の波長領域のため,最小検出可能な物体の大きさはミリメートル程度である.
レーザーが発明された1960年の翌年には,レーザーを送信機に用いたレーダーすなわちレーザーレーダー(Laser Radar)の研究が始められている.その大きな理由は,最初に発振したルビーレーザーの波長が0.69432 μm(周波数にして432 THz)と人類が発生させたコヒーレント電磁波では最も短波長であり,光と物質間で生じる相互作用すなわち光散乱現象を応用すると最小検出可能な物質として空気分子(N2,O2など)やサイズが波長と同程度あるいは波長以下の大気のちりなどの検知へと測定領域が飛躍的に拡張し,工学,地球科学,宇宙科学への貢献が期待されたためである.その後のレーザーレーダーは,レーザー技術,エレクトロニクス技術,コンピュータ技術の進展に支えられて当初の期待を裏切ることなく発達し先端技術として確立された.近年では自動車,航空機を含む移動体の事故防止センサーとして,大気汚染ガスの監視,酸性雨,オゾン層破壊,温暖化などの地球環境観測,また人工衛星に搭載して宇宙からの地球環境監視用リモートセンシング技術として,また宇宙探査の先兵として火星や金星の地表面マッピングなどと幅広い分野への技術応用展開が始まっている.
なお,レーザーレーダーは最近では光レーダーという意味合いからライダー(LIDAR : Light Detection And Ranging)と呼ばれてきているので,本章でも以降,ライダー(LIDAR)を用いる.
ライダー(LIDAR)送信機用レーザーには,通常,大きな信号対雑音比(signal to noise ratio, S/N)を得て測定精度を上げるために,また高い距離分解能を得るためにパルス動作のレーザーが用いられる.
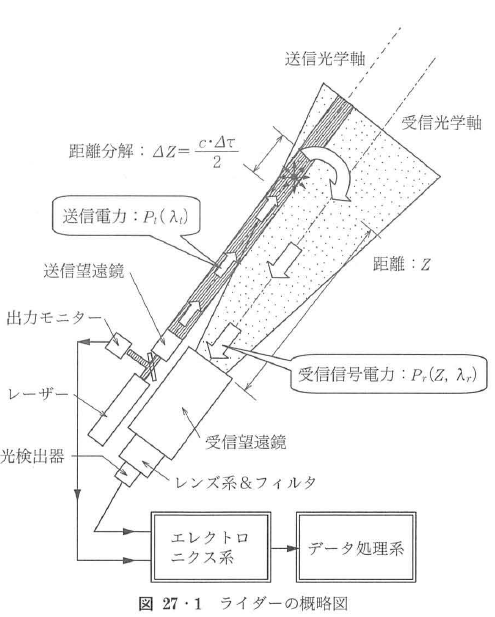
図27・1に,ライダー(LIDAR)の原理図を示す.出力Ptのレーザー光は,送信望遠鏡でビーム拡がりを抑えられ平行ビームとして大気中に打ち出される.大気伝搬中のパルスレーザー光は,光路中に存在する物質(原子,分子,エアロゾル(大気中に浮遊している微粒子の総称),雲,煙)などと次々に散乱・吸収を起こした後,伝搬して来た光路に沿って逆伝搬して時々刻々と受信望遠鏡に到達する.到達した散乱光はここで集光され,さらにレンズ系と光学フィルター系を通過した後に光検出器の光電面に入射する.この時,光電面上での受信信号電力はPrとなる.ここで光学フィルタ系は,後で述べる信号体雑音(S/N,signal to noise)比を大きくするために太陽光に起因する直射的,間接的な背景光雑音スペクトルの内,レーザ波長以外のスペクトル光遮断用として挿入されている.
送信レーザー電力Pt(λt)と距離Zからの散乱光による受信信号電力Pr(λr,Z)の関係は,ライダー(LIDAR)方程式として次式で与えられる.
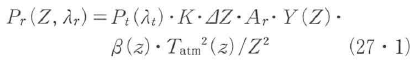
以下,各変数の物理的意味について説明する.
λtは送信レーザーの波長,λrは受信光の波長で,後に述べる様に散乱現象によってはλt=λr,または となる.
Kは送受信光学系でのレンズ,反射鏡,フィルター,ビームスプリッターなどによる総合光学系効率である.
ΔZは空間分解能と呼ばれるもので,送信パルス幅をΔτ,cを光速とするとΔZ=c・Δτ/2で表される.これは,空間に分布している散乱体は,レーザ発射後のt=Z/2cの時間では距離Zの空間に存在するパルス幅内の散乱体のみが照射され・散乱するためである.なお1/2はライダー(LIDAR)と散乱体間での光の往復に起因している.
Arは受信望遠鏡の有効面積.
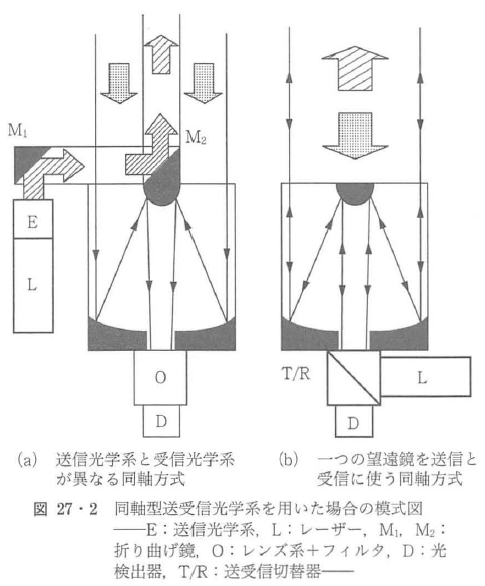
Y(Z)は送信ビームと受信視野との重なりを表す関数.図27・1(この場合は2軸ライダー(LIDAR)と呼ばれる)あるいは図27・2(a)の場合,送信ビーム拡がり角と受信視野角が異なるため,ある距離以上でY(Z)=1となる.一方,図(b)は送信ビーム拡がりと受信視野拡がりが等しくなるので,距離に関係なく,常にY(Z)=1となる.
β(Z)は,レーダー断面積に対応した反射パラメータで,距離Zにある散乱体(エアロゾル,大気分子,雲など)の体積後方散乱係数(volume backscattering coefficient[m-1・sr-1)と呼ばれる.受信信号Pr(λr,Z),また信号対雑音(S/N)比(後述)はこのβ(Z)に比例しており,ライダー(LIDAR)にとっては非常に重要なパラメータである.
粒子数密度をN[m-3],散乱粒子1個当たりの散乱の強さを表す微分散乱断面積(differential scattering cross section)をdσ/dΩ[m2・sr-1],大気分子に対する添え字をm,エアロゾルに対する添え字をaとすると,後方散乱(ライダー(LIDAR)に戻る方向)に対する大気の体積後方散乱係数βは次のように書ける.
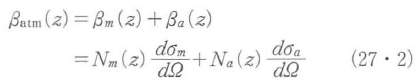
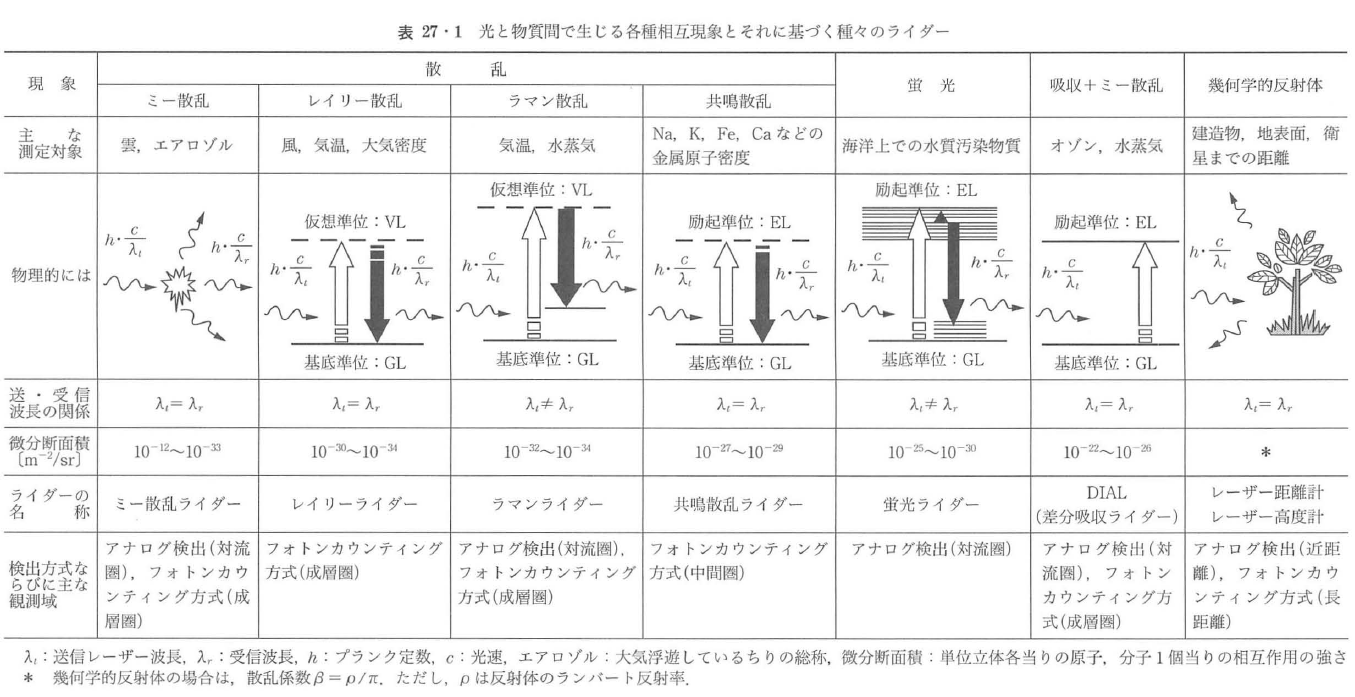
この式より,βは各種散乱粒子の密度と微分散乱断面積に大きく依存している事が分かる.以下,dσ/dΩと密接に関係している各種散乱現象および蛍光,乱反射について説明する.
・ミー散乱(Mie scattering) 粒子の半径aがレーザー波長λtに比べ,0.01<a/λt<100の領域での散乱をミー散乱と呼ぶ.ミー散乱光の波長λrはλtと等しい.この現象の特徴は,粒径が小さいときは前方散乱(レーザービームの伝搬方向),後方散乱(ライダー(LIDAR)に戻る方向)とも強度が等しいが,aが大きくなるに従い前方散乱の強度が大きくなる.
・レイリー散乱(Rayleigh scattering) 粒子の半径aがレーザー波長λtに比べ,a/λt<0.01の領域での散乱で主に原子,分子による.散乱光の波長λrはλtと等しい.レーザー光の偏光が散乱面(レーザー光伝搬軸と散乱方向がなす面)に直角な場合は,散乱強度は角度に無関係となるが,散乱面と平行な場合には前方散乱と後方散乱が強くなり伝搬軸に直角方向への散乱はゼロとなる.
・ラマン散乱(Raman sacattering) レーザー波長λtに比べ,分子の振動・回転準位間エネルギー差に等しい長波長側にはストークス光を,短波長側には反ストークス光を放出する散乱現象.もちろんとなる.
・共鳴散乱(Resonant scattering) レーザー波長λtを原子・分子の吸収線と一致させるとレイリー散乱強度が数桁大きくなる共鳴現象で,λt=λrである.
・蛍光(Flourescence) 強度は,レイリー散乱よりは弱いがラマン散乱より大きい.レーザー光と蛍光との波長関係は,である.
・幾何学的反射体(Topogrphical target) 送信波長λtが大きな雨滴のように粒径>>λtの場合,あるいは送信ビーム径が,反射体の幾何学的な大きさに比して大きい建造物,木立,飛行機,自動車などの場合は,散乱ではなく乱反射(ランバート反射)生じる.
Tatmは大気透過率を示す.ランバート・ビア則によれば,強度Pの平行光ビームが微少大気層dZを通過した時に受ける強度の変化分はdP=-katmPdZで与えられる.ここでkは減衰係数である.したがって,初期強度Ptの光ビームが厚さZの一様な大気層を通過した後の強度P(Z)は,P(Z)= Pt・exp(-katmZ),すなわち大気透過率は次式となる.
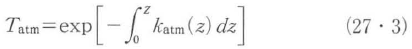
散乱・吸収現象は,往路ではレーザー光に対して,復路ではライダー(LIDAR)受信望遠鏡へ戻る散乱光に対して生じるが, である事を考慮するとT2とおける.
大気減衰係数katmはより詳細には,
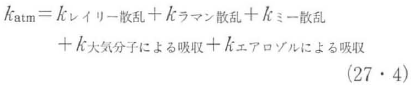
と記述される.一般的には,kミー散乱>>kレイリー散乱,kラマン散乱であり,レーザー波長λtは大気分子の吸収帯に重ならないように選ぶため(DIALは逆に吸収現象を積極的に利用して大気分子密度を検出しているが),上式は次のように簡略化して用いられる.
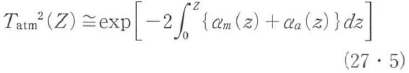
ここで,αmは大気分子の吸収係数[m-1],αaはエアロゾルの吸収係数[m-1]である.
以上をまとめると,ライダー(LIDAR)は表27・1で示すように分類される.
27・1・2 信号対雑音比と検出方法
受信望遠鏡で集められたあと,フィルターを通過した受信光強度Pr(λr,Z)は,光検出器の光電面の量子効率をηとすると,信号電流irとして
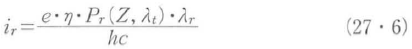
が発生する(hはプランク定数).一方,受信信号電流ir以外の出力電流を全て雑音電流とすると,ライダー(LIDAR)システムで問題となる雑音電流には,大きく分けると検出器内部で発生する暗電流idと太陽光の散乱光(背景光雑音)が光電面を照射して発生させる背景雑音電流ibが考えられる.いま,受信望遠鏡で集光される背景光電力をPbとすると,その強度は背景光輝度Eλ,受信角Ωo,帯域フィルターの透過率TBPFを用いれば と求められ,それから派生する背景雑音電流は次のようになる.
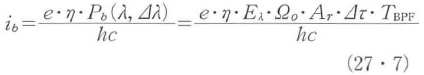
光→光電子変換は,通常,ポアソン過程であるため,発生したir,ibの時間的揺らぎはショット雑音で表される.したがって,ライダー(LIDAR)の信号対雑音比(S/N,signal to noise ratio)は次式で与えられる.
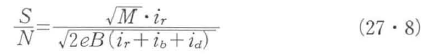
ただし,Mはレーザーショット数,Bはエレクトロニクス系帯域幅である.実際のライダー(LIDAR)システムは,暗電流idを抑圧するために光検出器を低温動作させて使用したり,背景雑音電流ibを極力小さくするため単一周波数レーザーを送信機に用いてかつ受信系帯域ファイルターの狭帯域化を図る場合もある.
次に,ライダー(LIDAR)で用いられる検出方法についてS/N比式から分類してみる.
・アナログ検出法 中出力&高繰り返しレーザーを用いてPr>>Ppの条件を作り出すと,低雑音光電子増倍管,A/D変換器,パソコンとの組み合わせで簡単にライダー(LIDAR)が作成できる.
・光電子計数法(フォトンカウンティング法) Pb~0の条件下(夜間とか,ファブリ・ペローフィルター,金属蒸気フィルターなどによる超狭帯域通過フィルターの使用)では,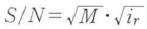 とショット雑音限界となる.この領域では,光電子計数法が最も高感度な検出法として用いられる.
・ヘテロダイン検出法 コヒーレント検出法とも呼ばれている.赤外ライダー(LIDAR)や散乱体の移動速度が検出可能なドップラーライダー(LIDAR)では,受信信号と局部発信器を用いる光混合方式のヘテロダイン検出法が採用される.
27・1・3 目に対する安全性(アイセーフティ)
レーザーをライダー(LIDAR)の光送信機に用いる場合,送信望遠鏡の出力強度Pt(送信望遠鏡の透過率~1として)は目に対するJIS「露光安全基準」に準拠せねばならない.
光検出器の感度が一番高い可視域のレーザー光(たとえばλ=0.53μm)は,特に目の透過率が良く併せて網膜での吸収が最も大きいので,大気中への照射には細心の注意を払わねばならない.たとえば,パルス幅10 ns,繰り返し20 HzのNd:YAGレーザーの基本波,SHGのMPE(最大許容露光,MPE:Maximum Permissible Exposure) 値を求めてみると,1.1 μJ/cm2(λ=1.064μm),0.11 μJ/cm2 (λ=0.532μm)となる.そのため,近年ではアイセイフ・レーザーを用いたライダー(LIDAR)の研究も盛んである.
27・1・4 データの表示方式
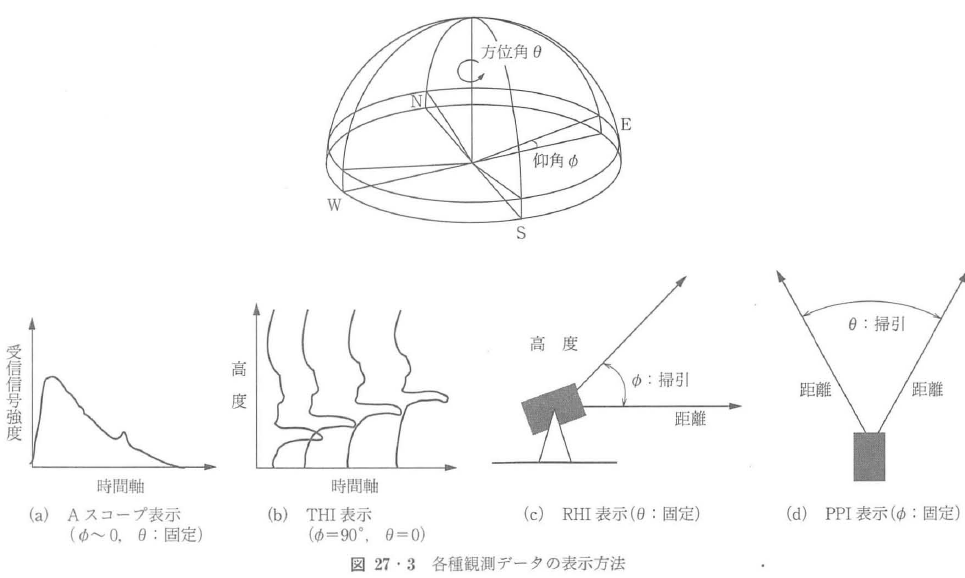
近年のメカトロニクス技術,コンピュータ技術の進展は,ライダー(LIDAR)データーのグラフィクス化に大いに貢献している.すなわち,高速に仰角,方位角の掃引が可能となり,かつデータ取得と解析時間が短時間で出来る.表示方法としては,次の4表示法が一般的に使用されているおり,図27・3にその表示方式について模式化して示す.
(a)Aスコープ表示
(b)THI:Time-Height Indication(時間-高度表示)
(c)RHI:Range-Height Indication(距離-高度表示)
(d)PPI:Plane-Position Indication(平面-位置表示)